理解磁控阻力的物理特性与调节逻辑
家用椭圆机的阻力调节方式主要分为机械摩擦和磁控两种,其中磁控阻力因无物理接触、运行平稳且噪音低,成为主流选择。磁控阻力的核心原理是通过电机驱动磁铁靠近或远离飞轮,利用磁场强度的变化来增加或降低转动惯量。这种非接触式的阻尼机制意味着阻力的大小直接取决于磁铁与飞轮之间的距离,而非传统摩擦片的磨损程度。因此,在选购时,理解这一物理机制有助于判断机器在长期使用后的性能衰减情况,避免因摩擦片老化导致的阻力不均或异响问题。
阻力数值通常以“级”或“档”为单位显示在控制面板上,但这并非绝对的力量标准。不同品牌或型号的椭圆机,其每一档阻力对应的实际物理扭矩差异较大。有的机器10档的阻力可能仅相当于骑行时的轻微跟脚,而有的机器10档则已具备明显的爬坡感。因此,单纯看最大阻力档位数并不能完全代表机器的性能上限,关键在于阻力曲线的线性度以及起步阶段的阻力反馈是否跟手。过高的起步阻力会导致腿部瞬间承受巨大剪切力,不仅影响动作流畅性,更可能在关节未预热状态下造成潜在损伤。
起步阻力对膝盖生物力学的影响分析
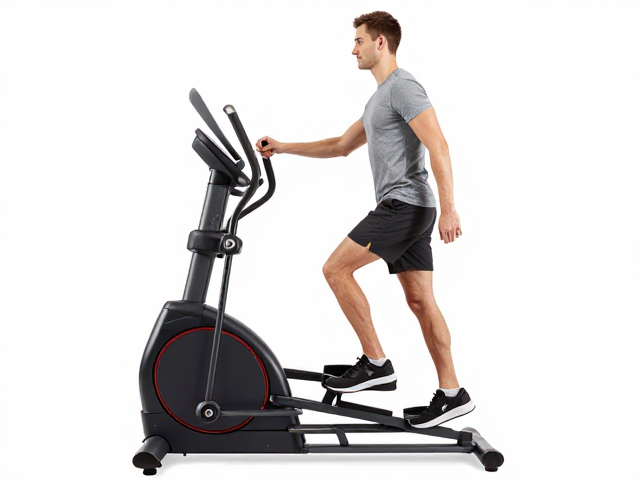
膝盖在运动中的压力分布与关节角度、受力速度及阻力大小密切相关。椭圆机模拟的是低冲击的划步动作,理想状态下,髋、膝、踝三关节应保持自然的联动节奏。若初始阻力设置过高,踏板在下压过程中会遇到明显的反向阻碍,导致下肢肌肉需要克服额外的静态阻力才能启动动作。这种突然的力矩变化会使膝关节承受瞬间的高峰值压力,尤其是当足部位置固定而腿部强行蹬伸时,半月板和软骨面的摩擦加剧,长期如此容易引发髌骨软化或关节磨损。
此外,高阻力起步会破坏用户的运动节奏,迫使身体通过增加躯干晃动或手臂过度用力来代偿腿部力量的不足。这种代偿机制会导致重心不稳,使得足底与踏板的接触点发生偏移,进一步增加了膝关节侧向受力。为了保护关节,椭圆机的阻力调节应具备平滑过渡的特性,即在最低档位时,阻力应足以提供稳定的脚踏存在感,却又不至于形成明显的“卡顿”或“沉重”感。用户应寻找一个能让腿部肌肉在放松状态下自然带动飞轮旋转的阻力区间,确保动作的连贯性。
选购时需关注的核心参数与体验细节
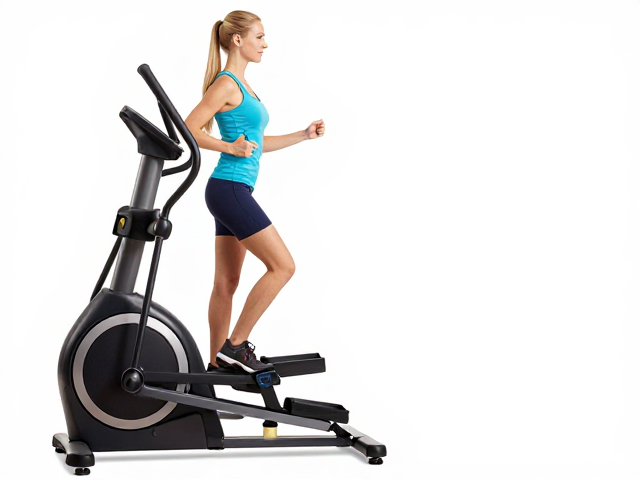
在评估椭圆机阻力系统时,应重点关注飞轮重量与磁控电机的功率匹配情况。较重的飞轮能提供更大的惯性,使踩踏动作更加跟脚、平稳,减少因阻力突变带来的冲击。一般来说,前置飞轮设计的椭圆机在阻力调节的细腻程度上优于后置飞轮,因为前置飞轮更靠近驱动轴,力传递效率更高,阻力变化更直接。同时,磁控电机的响应速度也至关重要,优质电机的阻力调节应在毫秒级完成,避免在切换档位时出现明显的顿挫感。
踏板行程与阻力反馈的关联性也是不可忽视的一环。长行程椭圆机通常适用于身高较高或追求大步幅运动的用户,其阻力分布相对均匀;而短行程机型则更紧凑,但需注意其阻力调节是否在小幅度踩踏下依然能提供稳定的阻尼。实际体验中,可观察控制面板上的阻力数值变化是否与实际脚感一致,是否存在某几档阻力突兀增大或减小的现象。此外,检查阻力调节手柄或按键的操作逻辑是否直观,确保用户能在运动过程中快速、准确地调整至合适的阻力水平,避免因操作繁琐打断运动节奏。
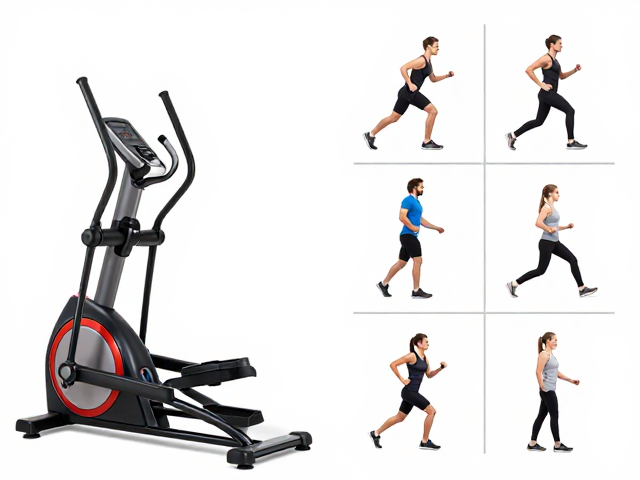
不同人群的使用场景与阻力设置建议
对于初学者或体重较大的人群,建议从最低阻力档位开始尝试,重点在于熟悉动作轨迹和关节活动范围。此阶段的阻力设置应以“轻快”为主,确保每一步都能轻松完成,避免因阻力过大导致动作变形或关节疼痛。随着肌肉力量和协调性的提升,可逐步增加阻力,但每次增加幅度不宜过大,建议每次增加1-2档,观察身体反馈,确保膝盖无不适感。对于以减脂为目的的用户,中等阻力配合较高的踏频(每分钟60-80步)能更有效地调动全身肌肉,同时保持心率在燃脂区间。
对于追求肌肉力量训练的用户,较高的阻力设置有助于增加肌肉纤维的募集,但需严格控制动作幅度,避免过度伸展导致关节超伸。此类用户应选择阻力调节范围宽泛、最大阻力足够大的机型,以便进行不同强度的训练。值得注意的是,无论何种人群,都应避免长时间使用极限阻力进行低速踩踏,这种模式极易导致膝关节周围软组织疲劳,增加受伤风险。合理的阻力设置应基于个人的体能状况和运动目标动态调整,而非固定不变。