阻力等级与关节负荷的生物学联系
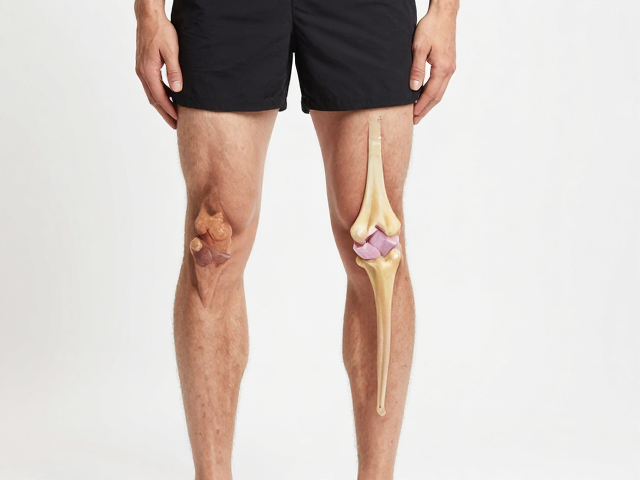
健身过程中的关节不适,往往源于肌肉对外部阻力的应对机制失衡。当外部阻力超过关节周围肌肉群(如股四头肌、腘绳肌或肩袖肌群)的即时承受能力时,身体会启动代偿机制,迫使骨骼、软骨及韧带分担本应由肌肉消化的剪切力与压缩力。这种力学结构的错位,是长期运动损伤的主要诱因。选择合适的阻力等级,本质上是寻找肌肉张力与关节稳定性之间的最佳平衡点,确保动力链在正确的解剖轴线上运行,从而减少非必要性磨损。
不同阻力等级对关节滑液分泌与软骨营养交换有着直接影响。低阻力区间通常对应较高的重复次数,这种持续性低强度收缩能促进血液循环,加速代谢废物排出,为关节软骨提供必要的营养渗透。相反,过高阻力下的低次数训练若缺乏严密的动作控制,极易在动作底端或顶点造成关节囊的瞬间高压。因此,理解阻力并非越大越好,而是需要根据个体当前的肌肉耐力阈值进行动态调整,是建立长期无痛运动习惯的前提。
科学评估个人当前的肌肉耐力阈值
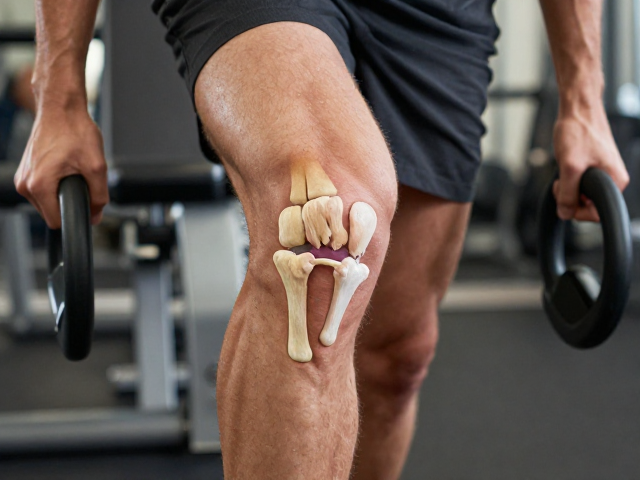
确定起始阻力等级不能凭感觉猜测,而需基于客观的动作完成质量进行判断。一个常用的自测标准是“技术完整性保留原则”:在标准动作模式下,当你能以受控的速度完成12-15次动作,且3次感到明显费力但动作轨迹未发生任何变形(如膝盖内扣、腰部代偿性反弓),此时的阻力即为当前阶段的安全且有效区间。若在前5次即出现动作卡顿或身体剧烈晃动,说明阻力远超当前神经肌肉系统的控制能力,必须降低等级以重建动作模式。
随着训练周期的推进,肌肉适应会导致原有阻力变得轻松,此时需通过渐进超负荷原则提升挑战,而非盲目跳跃式增加重量。建议采用小幅度递增策略,例如每次增加2.5公斤至5公斤的配重,或从弹力带的低磅位向高磅位微调。在过渡期间,若发现关节出现尖锐刺痛而非肌肉酸胀,应立即停止当前阻力训练,回归上一等级或完全卸载负荷进行恢复。这种基于身体反馈的精细化调整,能有效避免急性损伤风险。
动作模式对阻力分布的关键作用
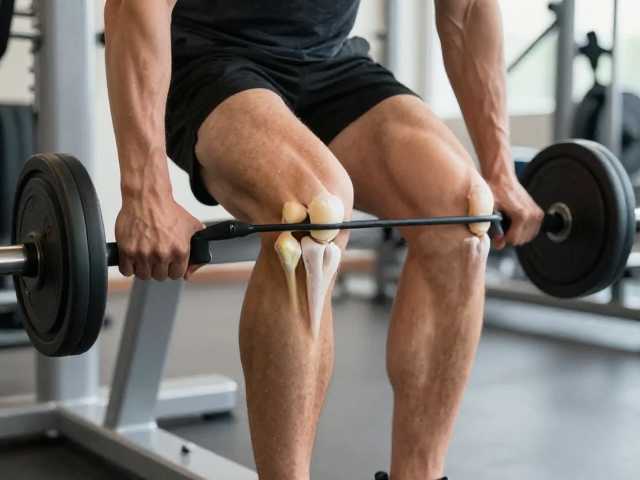
即便选择了适宜的阻力等级,错误的动作模式仍可能将等量负荷转化为关节的破坏性力量。以深蹲为例,若髋关节铰链启动不足,过度依赖膝关节屈伸来对抗阻力,股骨与胫骨间的摩擦力将显著增加。正确的模式要求核心收紧,力量从髋部后推,使阻力均匀分布于臀大肌与大腿后侧肌群,从而像减震器一样保护膝关节。因此,阻力训练的核心不在于对抗重量,而在于通过阻力感知并优化发力路径。
上肢训练中,肩关节的脆弱性尤为突出。许多初学者在使用较高阻力进行推举或飞鸟动作时,因肩部稳定肌群(如冈下肌、小圆肌)力量薄弱,导致肱骨头在关节盂内轨迹异常。这种情况下,降低阻力并专注于肩胛骨的后倾与下沉,比强行提升重量更为关键。通过低阻力下的等长收缩训练强化稳定肌群,待其能独立维持关节位置稳定后,逐步叠加外部阻力,是保护肩袖结构、实现顺滑运动的有效路径。
动态调整与长期无痛运动的策略
人体状态具有日际波动性,受睡眠质量、压力水平、既往疲劳度等因素影响,同一套阻力计划在不同日期可能产生截然不同的生理反馈。建立“动态阻力日志”有助于追踪身体反应。记录每次训练时的阻力参数、主观疲劳度(RPE)以及关节舒适度评分。当发现连续多次训练中,相同阻力下关节舒适度下降,即便肌肉力量看似提升,也应暂时降低阻力等级,优先处理潜在的软组织紧张或轻微炎症。
长期来看,健身的顺滑感来源于神经肌肉控制能力的提升与关节活动域的拓宽。在阻力训练中穿插灵活性训练与本体感觉训练,能显著提升关节对负荷的适应能力。例如,在腿部力量训练前加入单腿平衡练习,激活足底与小腿肌群的协同作用,能间接降低膝关节在负重状态下的不稳定性。通过尊重身体信号,灵活调整阻力参数,而非僵化执行计划,才能真正实现关节友好、高效且可持续的运动目标。